OpenRoadCode
Public API reference for OpenRoadCode

Display angular velocity about the vehicle's three axes. More...
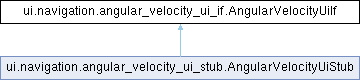
Public Member Functions | |
| None | set_angular_velocity_x (self, float|None angular_velocity_x_rad_s) |
| Set angular velocity about the X axis. | |
| None | set_angular_velocity_y (self, float|None angular_velocity_y_rad_s) |
| Set angular velocity about the Y axis. | |
| None | set_angular_velocity_z (self, float|None angular_velocity_z_rad_s) |
| Set angular velocity about the Z axis. | |
Display angular velocity about the vehicle's three axes.
This is rotational speed, not absolute orientation. The right-handed vehicle frame uses X forward, Y left, and Z up. Positive values follow the right-hand rule. None means a measurement is unavailable.
| None ui.navigation.angular_velocity_ui_if.AngularVelocityUiIf.set_angular_velocity_x | ( | self, | |
| float | None | angular_velocity_x_rad_s | ||
| ) |
Set angular velocity about the X axis.
| angular_velocity_x_rad_s | Radians per second, or None. |
Reimplemented in ui.navigation.angular_velocity_ui_stub.AngularVelocityUiStub.
| None ui.navigation.angular_velocity_ui_if.AngularVelocityUiIf.set_angular_velocity_y | ( | self, | |
| float | None | angular_velocity_y_rad_s | ||
| ) |
Set angular velocity about the Y axis.
| angular_velocity_y_rad_s | Radians per second, or None. |
Reimplemented in ui.navigation.angular_velocity_ui_stub.AngularVelocityUiStub.
| None ui.navigation.angular_velocity_ui_if.AngularVelocityUiIf.set_angular_velocity_z | ( | self, | |
| float | None | angular_velocity_z_rad_s | ||
| ) |
Set angular velocity about the Z axis.
| angular_velocity_z_rad_s | Radians per second, or None. |
Reimplemented in ui.navigation.angular_velocity_ui_stub.AngularVelocityUiStub.